

Coa continua procura da eficiencia do motor, os fabricantes de motores recoñecen gradualmente os rotores de ranura pechada. Paramotor asíncrono trifásicoA perda de vibración por pulso ocorre ao xirar debido á existencia de ranuras para os dentes do estator e do rotor. Se o rotor adopta unha ranura pechada, o entreferro efectivo acúrtase e a pulsación do campo magnético do entreferro debílase, o que reduce o potencial magnético de excitación e a perda do campo magnético harmónico, o que axuda a mellorar o rendemento do motor.
A dirección do arco demotor de indución trifásicoé un parámetro importante do rotor de ranura pechada. Cando o tipo de ranura do rotor é o mesmo, a selección de diferentes alturas de arco terá diferentes graos de influencia no rendemento do motor. É difícil comprobar a uniformidade dun rotor de ranura pechada porque non hai entalla e é fácil ter problemas de serrado ocultos e aumentar os factores incontrolables.
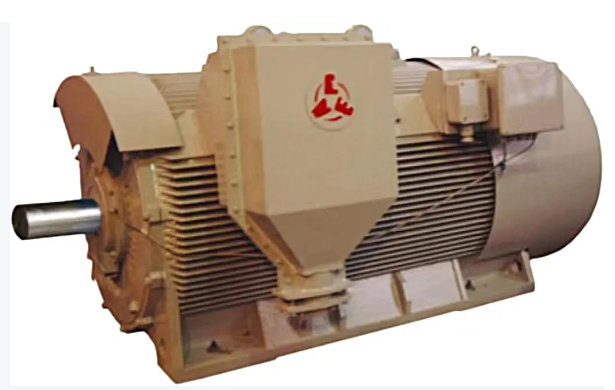
O uso dunha ranura pechada do rotor non só pode reducir as perdas de dispersión e as perdas de ferro do motor, senón que tamén pode aumentar a reactancia de fuga do rotor, o que resulta na diminución do factor de potencia, o aumento da corrente de carga do estator e o aumento da perda do estator. O par de arranque e a corrente de arranque diminúen, a taxa de deslizamento aumenta. Polo tanto, ao usar a ranura pechada, débese ter en conta ao mesmo tempo o cambio nos datos de rendemento, para que o rendemento xeral do motor sexa óptimo.
Motor de induciónrefírese a un tipo de motor que depende da indución electromagnética entre os rotores para inducir corrente no rotor para lograr a conversión de enerxía electromecánica. O estator do motor de indución consta de tres partes: o núcleo do estator, o enrolamento do estator e a estrutura. O rotor consta dun núcleo do rotor, un enrolamento do rotor e un eixe rotatorio. O núcleo do rotor tamén forma parte do circuíto magnético principal, xeralmente composto por láminas de aceiro ao silicio de 0,5 mm de grosor apiladas, o núcleo está fixado no eixe rotatorio ou no soporte do rotor. O exterior de todo o rotor é cilíndrico.
Os enrolamentos do rotor divídense en dous tipos: tipo gaiola e tipo bobinado. En circunstancias normais, a velocidade do rotor do motor de indución é sempre lixeiramente inferior ou lixeiramente superior á velocidade do campo magnético rotatorio (velocidade síncrona), polo que o motor de indución tamén se denomina "motor asíncrono". Cando cambia a carga do motor de indución, a velocidade e a taxa de deslizamento do rotor cambian en consecuencia, de xeito que a forza electromotriz, a corrente e o par electromagnético no condutor do rotor cambian en consecuencia para satisfacer as necesidades da carga. Segundo a taxa de deslizamento positiva e negativa e o tamaño, o motor de indución ten tres estados de funcionamento: motor, xerador e freo electromagnético.
Data de publicación: 29 de setembro de 2024